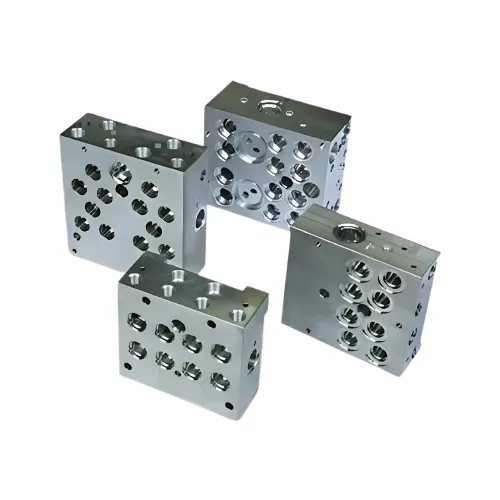
Prototypowanie komponentów robotycznychto kluczowy krok w badaniach i rozwoju robotów, weryfikacji funkcjonalności i optymalizacji wydajności. Wykorzystuje precyzyjną transmisję robota, złożoną logikę ruchu i możliwość adaptacji w wielu scenariuszach, aby szybko przekształcać rozwiązania projektowe w fizyczne prototypy. Prototypy te są następnie wykorzystywane do testowania kluczowych wskaźników, takich jak stabilność strukturalna, dokładność ruchu i nośność, co ostatecznie ogranicza ryzyko produkcyjne. Wybór technologii i projektowanie procesów są podobne do prototypowania części samochodowych, ale skupiają się bardziej na wymaganiach specyficznych dla robota, takich jak „precyzyjna transmisja”, „lekkość” i „kompatybilność z wieloma materiałami”. Poniżej znajduje się szczegółowa analiza tych podstawowych wymiarów:
Podstawowe cele i scenariusze zastosowań prototypowania części robotów
Istotą prototypowania części zrobotyzowanych jest weryfikacja wykonalności funkcjonalnej i ćwiczenie procesów produkcji masowej, służące przede wszystkim następującym scenariuszom:
Weryfikacja precyzyjnej przekładni: W przypadku podstawowych elementów przekładni, takich jak reduktory, łożyska i koła zębate, wykorzystuje się prototypy do testowania dokładności zazębienia i wydajności przekładni (np. pod kątem oznak zacinania się lub nietypowego hałasu), aby upewnić się, że błędy ruchu robota mieszczą się w zakresie ± 0,01 mm (np. w przypadku ramion robotów przemysłowych).
Testowanie wytrzymałości konstrukcyjnej i obciążenia: W przypadku elementów nośnych, takich jak połączenia ramion robota i ramy nadwozia, prototypy wykorzystuje się do symulacji rzeczywistych warunków pracy (np. przenoszenie ładunku o masie 5 kg) w celu sprawdzenia odporności na zginanie i zmęczenie, aby uniknąć ryzyka „pęknięcia wywołanego obciążeniem” po masowej produkcji. Ocena elastyczności ruchu: W przypadku części ruchomych, takich jak zespoły przegubów i elastyczne chwytaki, prototypy służą do weryfikacji zakresu ruchu (np. kąta obrotu, przesuwu teleskopowego), szybkości reakcji (np. opóźnienia akcji chwytania) oraz optymalizacji struktury mechanicznej i logiki sterowania.
Testowanie kompatybilności wielu materiałów: Roboty często wymagają kombinacji „metalu + tworzywa sztucznego + materiałów elastycznych” (np. metalowych połączeń + plastikowej obudowy + silikonowych chwytaków). Weryfikacja prototypu wymaga sprawdzenia kompatybilności montażowej różnych materiałów (np. dopasowania współczynnika rozszerzalności cieplnej i niezawodności połączenia).
Weryfikacja dostosowywania małych partii: w przypadku robotów specjalistycznych (np. robotów chirurgii medycznej i robotów przeciwwybuchowych) do testów adaptacyjnych scenariuszy wymagane są małe partie prototypów (10–50 sztuk) (np. sterylność robotów chirurgicznych, odporność na uderzenia robotów przeciwwybuchowych).
Używamy plików cookie, aby zapewnić lepszą jakość przeglądania, analizować ruch w witrynie i personalizować zawartość. Korzystając z tej witryny, wyrażasz zgodę na używanie przez nas plików cookie. Polityka prywatności